Dự án STEM: Cánh tay robot phân loại sản phẩm bằng thị giác máy tính AI (Tin học 12 - Công nghệ 12)

Kế hoạch bài dạy STEM liên môn Tin học 12 và Công nghệ 12: học sinh ứng dụng thuật toán thị giác máy tính OpenCV, mô hình AI nhận diện vật thể và lập trình điều khiển tay máy robot đa bậc tự do DOFBOT Ultra phân loại sản phẩm tự động theo danh mục khung Thông tư 86/2026/TT-BGDĐT.
Loại tài nguyên
Ý tưởng bài học
Cấp học
THPT
Thời lượng
90 phút
Mức độ
Nâng cao
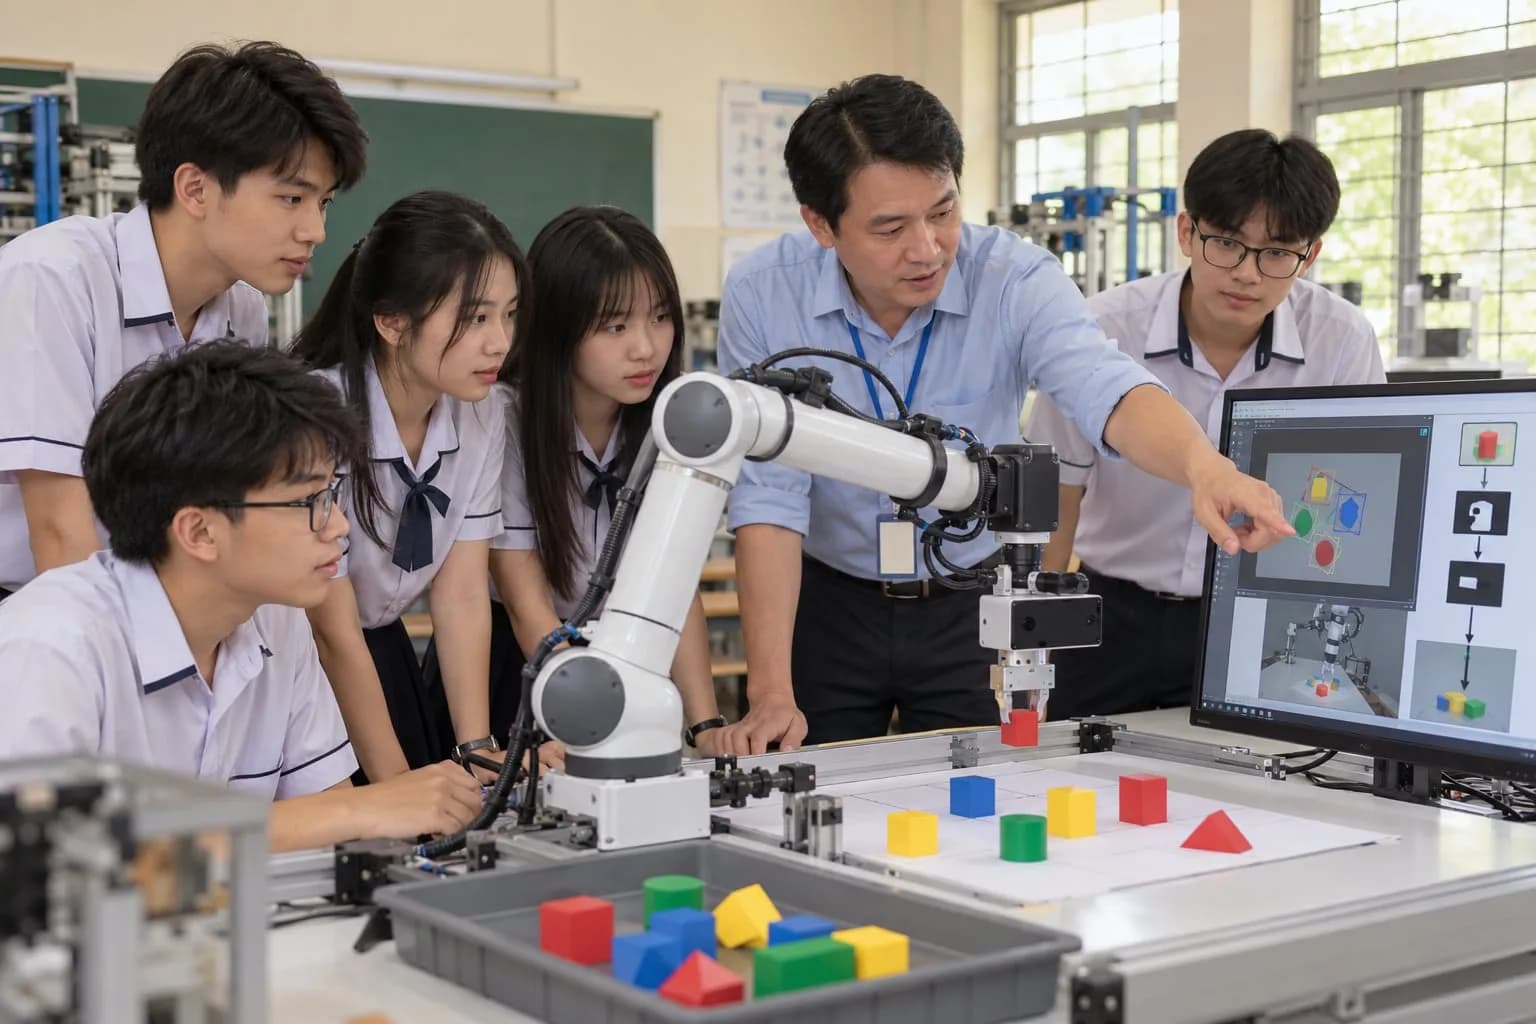
Học sinh THPT lớp 12 thực hành lập trình tay máy robot AI thị giác 3D phân loại vật thể trong phòng thực hành Tin học Công nghệ

Học sinh đạt được

Mục tiêu

  • Hiểu nguyên lý cơ bản của thị giác máy tính và xử lý ảnh số trong công nghiệp
  • Ứng dụng mô hình AI nhận diện hình dạng, màu sắc và tọa độ vật thể không gian
  • Lập trình điều khiển động học tay máy robot nhiều bậc tự do DOFBOT Ultra gắp thả chuẩn xác
  • Phát triển tư duy tự động hóa công nghiệp và định hướng nghề nghiệp công nghệ cao

5 bước

Các bước thực hiện

  1. Bước 1: Bước 1: Đặt vấn đề và Xác định thử thách kỹ thuật

    Khám phá bài toán tự động hóa trong nhà máy thông minh và nhận thử thách phân loại sản phẩm

  2. Bước 2: Bước 2: Nghiên cứu thị giác máy tính và Động học robot

    Nghiên cứu nguyên lý xử lý ảnh số của camera và động học nghịch của cánh tay robot 6 bậc tự do

  3. Bước 3: Bước 3: Thiết kế giải thuật và Phân công nhiệm vụ nhóm

    Xây dựng lưu đồ thuật toán phối hợp giữa module nhận diện AI và chu trình điều khiển kẹp gắp

  4. Bước 4: Bước 4: Lập trình tích hợp và Thử nghiệm thực tế

    Lập trình Python, hiệu chỉnh tọa độ điểm ảnh với bàn thao tác và vận hành thử nghiệm chu trình gắp thả

  5. Bước 5: Bước 5: Trình diễn vận hành, Đánh giá và Mở rộng

    Trình diễn hệ thống tự động hóa trước lớp, đánh giá độ chính xác và đề xuất giải pháp tối ưu quỹ đạo

Chi tiết

Nội dung bài

1. Giới thiệu tổng quan và Ý nghĩa thực tiễn

Trong Chương trình GDPT 2018, môn Tin học 12 đánh dấu bước chuyển mình quan trọng với chủ đề chuyên sâu về Trí tuệ nhân tạo (AI) thuộc định hướng Khoa học máy tính (CS) và Tin học ứng dụng (ICT). Đồng thời, môn Công nghệ 12 (định hướng Công nghệ Điện - Điện tử) đi sâu vào hệ thống điều khiển tự động, cảm biến công nghiệp và cơ điện tử.

Dự án STEM "Cánh tay robot phân loại sản phẩm bằng thị giác máy tính AI" được thiết kế nhằm đưa các bài toán tự động hóa trong nhà máy thông minh (Smart Factory) vào môi trường học đường. Học sinh lớp 12 được trực tiếp làm việc với công nghệ mũi nhọn: sử dụng camera nhận diện hình ảnh, huấn luyện mô hình phân loại vật thể, giải bài toán động học chuyển động và lập trình điều khiển tay máy robot công nghiệp để bàn.

Dự án ứng dụng trực tiếp thiết bị thuộc danh mục khung theo Thông tư 86/2026/TT-BGDĐT (mã thpt-22: Bộ thiết bị robot giáo dục đa bậc tự do và mã thpt-25: Thị giác máy tính và AI tại biên), là bước đệm lý tưởng cho học sinh định hướng các ngành kỹ thuật cơ điện tử, tự động hóa và khoa học máy tính ở bậc đại học.

2. Mục tiêu dạy học và Yêu cầu cần đạt (GDPT 2018)

  • Năng lực Tin học (Chủ đề Trí tuệ nhân tạo & Lập trình):
  • Hiểu quy trình xử lý thị giác máy tính cơ bản: thu nhận ảnh số, tiền xử lý (chuyển đổi không gian màu RGB/HSV, lọc nhiễu), phân đoạn vật thể và trích xuất tọa độ tâm (Centroid Coordinates).
  • Vận dụng thư viện mã nguồn mở (OpenCV, Python) hoặc mô hình học máy để phân loại vật thể theo đặc trưng hình học (hình lập phương, hình trụ, hình chóp) và màu sắc.
  • Kết nối luồng dữ liệu thị giác thời gian thực với giải thuật điều khiển chuyển động.
  • Năng lực Công nghệ (Chủ đề Hệ thống điều khiển tự động):
  • Hiểu cấu trúc cơ học của cánh tay robot 6 bậc tự do (6-DOF) và nguyên lý hoạt động của động cơ servo truyền động góc.
  • Nhận biết khái niệm động học thuận (Forward Kinematics) và động học nghịch (Inverse Kinematics): chuyển đổi từ tọa độ không gian (X, Y, Z) thành góc quay của từng khớp nối.
  • Phẩm chất và Định hướng nghề nghiệp:
  • Tác phong công nghiệp, tư duy thiết kế hệ thống và định hướng nghề nghiệp sớm trong kỷ nguyên công nghiệp 4.0.

3. Thiết bị và Dụng cụ thực hành

  • Phần cứng công nghệ (chuẩn Thông tư 86):
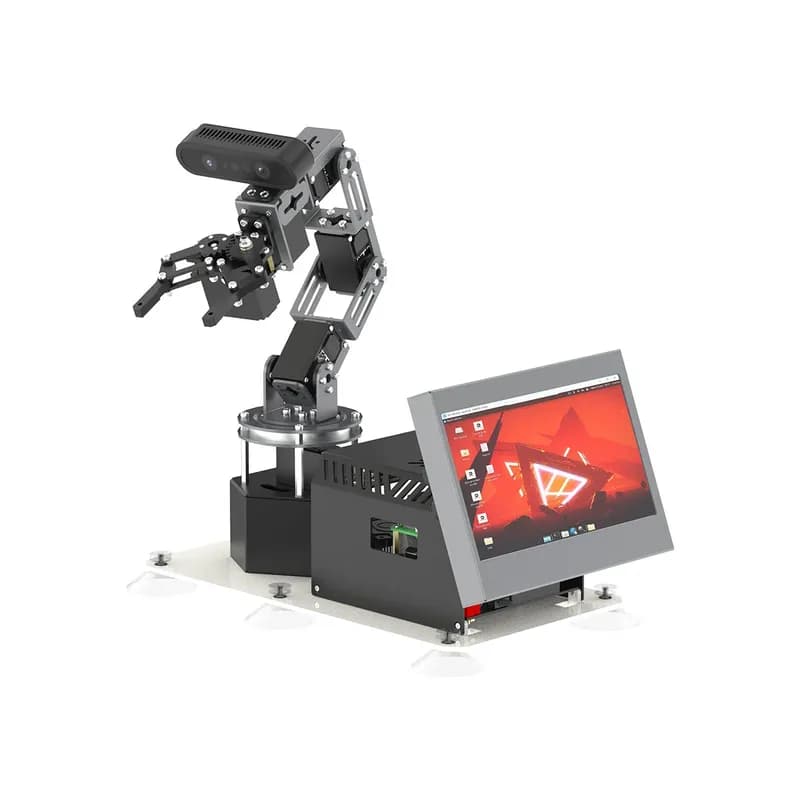
  • Bộ thiết bị robot giáo dục – tay máy AI thị giác 3D DOFBOT Ultra (tích hợp máy tính nhúng, camera RGB đo độ sâu và bộ cơ cấu tay gắp servo).
  • Máy tính phòng thực hành có kết nối mạng cục bộ để truy cập môi trường lập trình Jupyter Lab / ROS2.
  • Vật tư và mô hình thử nghiệm:
  • Bàn thao tác có kẻ lưới tọa độ milimet chuẩn.
  • Bộ vật thể mẫu với các hình khối hình học chuẩn (khối vuông, khối trụ, tam giác) và màu sắc nhận diện cơ bản (đỏ, xanh lam, vàng, xanh lục).
  • Khay chứa sản phẩm phân loại theo nhóm.

4. Tiến trình tổ chức dạy học (2 tiết - 90 phút theo Công văn 3089/BGDĐT-GDTrH)

Hoạt động 1: Đặt vấn đề và Thách thức công nghệ (15 phút)

Giáo viên trình chiếu video dây chuyền đóng gói và phân loại tự động tại các nhà máy logistics hiện đại, đặt câu hỏi:

  • Làm thế nào để một cánh tay robot "nhìn thấy" vật thể nằm ở vị trí bất kỳ trên băng chuyền, nhận diện đúng loại và gắp bỏ vào đúng khay chứa tương ứng?
  • Học sinh tiếp nhận thử thách kỹ thuật: Lập trình hệ thống tay máy robot tích hợp camera AI tự động phân loại 100% các khối vật thể mẫu trên bàn thao tác vào 3 khay chứa định sẵn trong thời gian dưới 2 phút.

Hoạt động 2: Nghiên cứu nguyên lý Thị giác máy tính và Động học robot (20 phút)

  • Các nhóm nghiên cứu tài liệu kỹ thuật của tay máy DOFBOT Ultra.
  • Tìm hiểu cách camera định vị tọa độ: ánh xạ từ tọa độ điểm ảnh (Pixel) sang tọa độ thế giới thực (Milimet) của bàn làm việc.
  • Thảo luận về chu trình làm việc 4 giai đoạn của robot: Chờ (Home) -> Nhận diện & Tiếp cận (Approach) -> Kẹp giữ (Grip) -> Chuyển hướng & Thả vật thể (Place).

Hoạt động 3: Thiết kế lưu đồ thuật toán và Phân công nhiệm vụ (15 phút)

Nhóm học sinh phân chia vai trò:

  • Bộ phận xử lý ảnh: viết hàm lọc màu, trích xuất đường biên và tìm tọa độ tâm.
  • Bộ phận điều khiển chuyển động: viết hàm tính toán góc quay servo và điều khiển đóng mở kẹp gắp.
  • Thống nhất cơ chế đồng bộ: khi camera xác nhận vị trí ổn định thì mới kích hoạt lệnh gắp để đảm bảo an toàn cơ khí.

Hoạt động 4: Thực hành lập trình, Huấn luyện nhận diện và Chạy thử (30 phút)

  • Mở môi trường Python, gọi luồng camera từ tay máy.
  • Tinh chỉnh ngưỡng màu và độ nhạy nhận diện để tránh ảnh hưởng của ánh sáng phòng học.
  • Chạy thử nghiệm quy trình gắp thả từng bước một (manual step) để kiểm tra độ chính xác tọa độ.
  • Chạy toàn bộ chu trình tự động liên tục, ghi nhận tỷ lệ gắp thành công và thời gian xử lý mỗi chu kỳ.

Hoạt động 5: Trình diễn tự động hóa, Phân tích lỗi và Đánh giá (10 phút)

Các nhóm tiến hành trình diễn trước lớp: xáo trộn ngẫu nhiên vị trí các khối màu và bấm giờ vận hành tự động. Cả lớp cùng phân tích các trường hợp phát sinh lỗi (như bóng đổ làm sai tọa độ tâm, vật thể trơn trượt) và đề xuất thuật toán cải tiến (tối ưu hóa quỹ đạo chuyển động mượt mà).

Thiết bị

Thiết bị dùng trong bài

Tất cả thiết bị

Giải pháp

Giải pháp liên quan

Tất cả giải pháp
Học sinh THCS lắp ráp và lập trình xe robot trên bàn học trong phòng STEM, giáo viên hướng dẫn

Tiểu học, THCS, THPT

Không gian STEM, Robotics và AI theo Thông tư 86

Không gian giáo dục STEM dùng chung cho nhiều môn, trang bị theo lộ trình ba mức từ danh mục khung của Thông tư 86/2026/TT-BGDĐT, không bắt buộc phải có phòng riêng.

Góc STEM
Bài cùng môn, cùng lớp

Vào Góc STEM
Học sinh THPT Việt Nam quan sát máy CNC mini và máy cắt laser gia công chi tiết mô hình cầu chịu lực trong xưởng thực hành STEM

Ý tưởng bài học · Công nghệ · Lớp 11

Dự án STEM: Thiết kế và chế tạo mô hình kết cấu chịu lực bằng máy CNC và Laser (Công nghệ 11 - Vật lí 11)

Kế hoạch bài dạy STEM liên môn Công nghệ 11 và Vật lí 11: học sinh ứng dụng phần mềm CAD/CAM, máy phay CNC để bàn và máy cắt Laser 2 trong 1 theo danh mục khung Thông tư 86/2026/TT-BGDĐT để thiết kế, chế tạo và thử tải mô hình kết cấu chịu lực kỹ thuật.
Cần thiết bị để dạy bài này?

Cho chúng tôi biết số nhóm học sinh và thiết bị trường đã có để được tư vấn phần còn thiếu.

ZaloGọi ngay