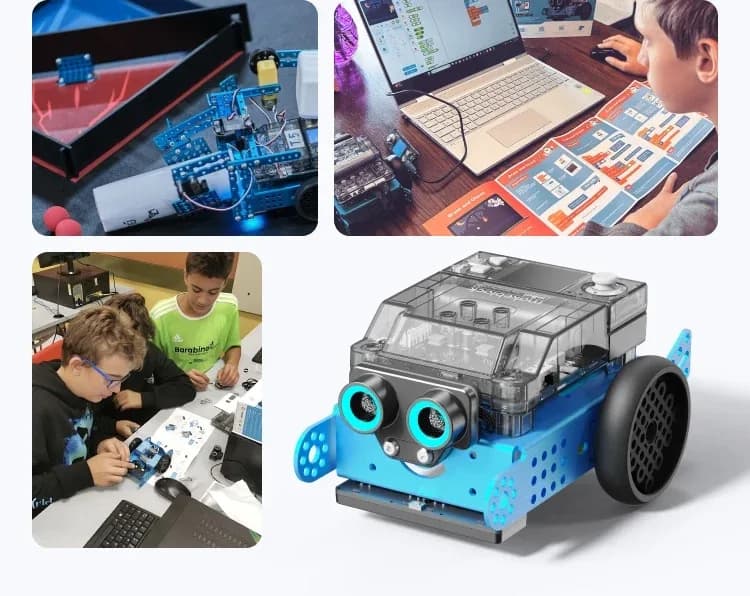
Kế hoạch bài dạy STEM: Lập trình robot mBot2 di chuyển theo hình vuông và đa giác đều (Tin học 8)

Kế hoạch bài dạy STEM liên môn Tin học 8 và Toán 8: học sinh lập trình robot giáo dục Makeblock mBot2 theo Thông tư 86/2026/TT-BGDĐT di chuyển theo hình vuông và đa giác đều bằng cấu trúc vòng lặp.
Loại tài nguyên
Ý tưởng bài học
Môn học
Tin họcToán
Lớp
Lớp 8
Cấp học
THCS
Thời lượng
45 phút
Mức độ
Cơ bản
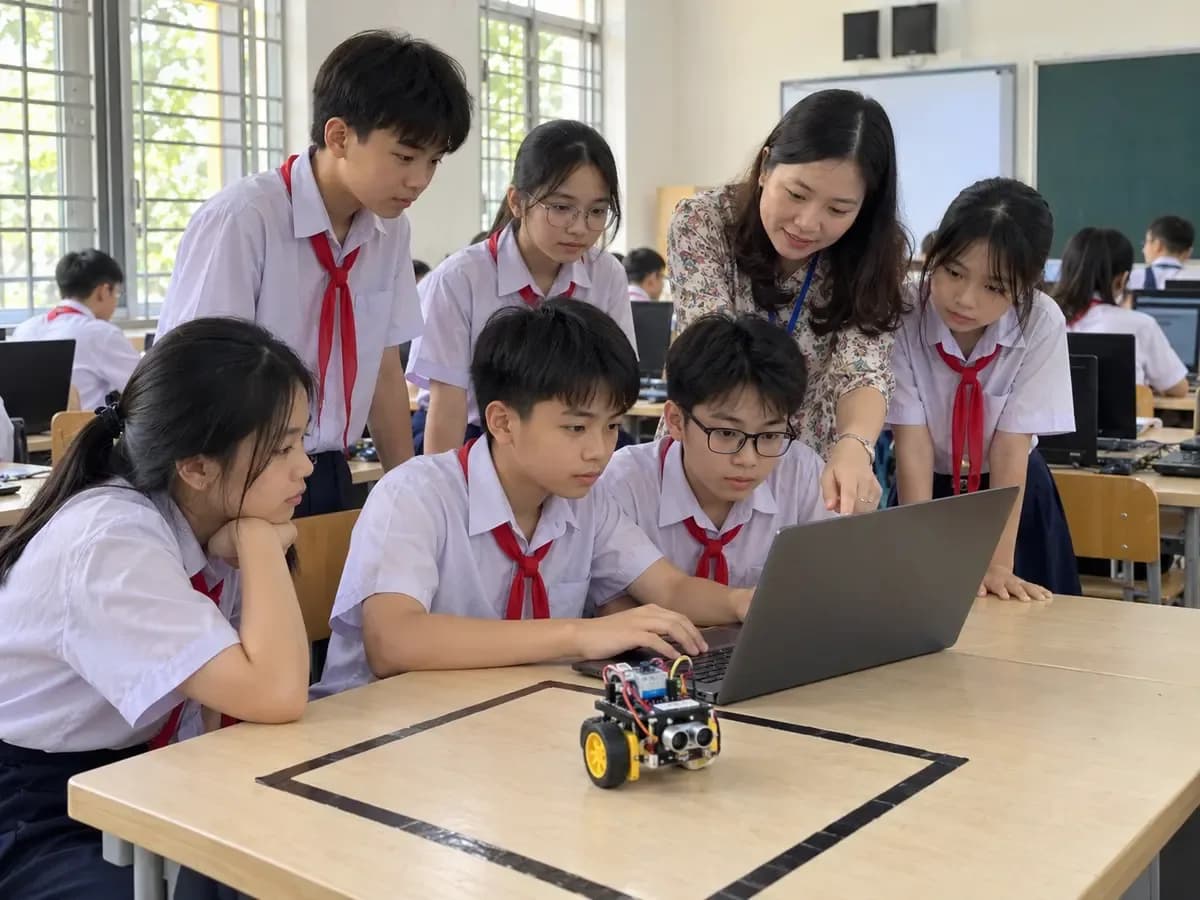
Học sinh THCS lập trình cho robot nhỏ chạy theo đường kẻ trên bàn trong giờ Tin học

Học sinh đạt được

Mục tiêu

  • Vận dụng cấu trúc lặp với số lần biết trước trong môi trường lập trình trực quan để rút gọn chương trình tuần tự (Tin học 8).
  • Vận dụng công thức tính góc quay ngoài của đa giác đều để điều khiển hướng chuyển động của robot chính xác (Toán 8).
  • Thực hành kết nối, nạp chương trình và điều khiển động cơ encoder của robot Makeblock mBot2 theo Thông tư 86/2026/TT-BGDĐT.
  • Rèn luyện tư duy thuật toán từng bước, kỹ năng phân tích lỗi và tinh chỉnh sai số chuyển động cơ học trong không gian thực.

5 bước

Các bước thực hiện

  1. Bước 1: Đặt vấn đề và giao nhiệm vụ

    Quan sát tình huống thực tế về robot di chuyển theo lộ trình định sẵn và nhận thử thách điều khiển robot đi theo hình vuông.

  2. Bước 2: Phân tích hình học và thuật toán

    Xác định các bước chuyển động cơ bản, phân tích góc quay ngoài của hình vuông (90 độ) và phác thảo sơ đồ khối thuật toán.

  3. Bước 3: Lập trình khối lệnh và tối ưu vòng lặp

    Ghép các khối lệnh di chuyển tuần tự, sau đó ứng dụng khối lệnh lặp lại N lần để tối ưu hóa mã nguồn trên phần mềm mBlock.

  4. Bước 4: Thực nghiệm sàn và sửa lỗi cơ học

    Nạp code vào robot mBot2, cho chạy trên giấy A0, đo góc lệch thực tế và tinh chỉnh thông số động cơ encoder.

  5. Bước 5: Thử thách mở rộng và đánh giá

    Áp dụng công thức 360/N để mở rộng cho robot đi theo tam giác đều, ngũ giác đều và trình bày báo cáo của nhóm.

Chi tiết

Nội dung bài

1. Giới thiệu bài học và bối cảnh sư phạm

Trong Chương trình Giáo dục phổ thông 2018 môn Tin học 8, nội dung Lập trình trực quan đóng vai trò trọng tâm giúp học sinh hình thành tư duy thuật toán, hiểu sâu về cấu trúc tuần tự và cấu trúc lặp. Tuy nhiên, việc học lập trình thuần túy trên màn hình máy tính thường tạo cảm giác trừu tượng và khó hình dung trực quan sai số thực tế.

Bài học STEM "Lập trình robot mBot2 di chuyển theo hình vuông và đa giác đều" kết nối kiến thức liên môn giữa Tin học 8 và Toán học 8 (Hình học - Đa giác và góc), khai thác trực tiếp thiết bị thuộc danh mục khung Thông tư 86/2026/TT-BGDĐT (nhóm Bộ thiết bị robot giáo dục cấp THCS - mã thcs-17).

Thông qua việc điều khiển chú robot giáo dục Makeblock mBot2 trang bị động cơ encoder độ chính xác cao, học sinh trực tiếp quan sát mối liên hệ giữa câu lệnh mã hóa và chuyển động cơ học trong không gian thực tế.


2. Mục tiêu dạy học theo Chương trình GDPT 2018

2.1. Phẩm chất và năng lực chung

  • Năng lực giải quyết vấn đề và sáng tạo: Nhận biết quy luật lặp lại của các bước đi và góc quay khi vẽ hình học; từ đó phát hiện thuật toán tối ưu hóa mã nguồn.
  • Năng lực giao tiếp và hợp tác: Phân công hiệu quả nhiệm vụ tính toán góc quay hình học, viết khối lệnh lập trình và kiểm thử robot trên sa hình mặt sàn.
  • Phẩm chất chăm chỉ & kiên nhẫn: Rèn luyện đức tính tỉ mỉ, kiên trì phát hiện lỗi sai (debugging) và hiệu chỉnh thông số động cơ khi robot chuyển động lệch quỹ đạo.

2.2. Năng lực đặc thù môn học

  • Tin học 8: Sử dụng thành thạo cấu trúc lặp với số lần biết trước Lặp lại [N] lần để rút gọn chương trình tuần tự; làm quen với việc thiết lập biến số góc quay.
  • Toán học 8: Vận dụng công thức tính góc ngoài của đa giác đều $Góc\ quay = \frac{360^\circ}{N}$ (đối với hình vuông là $\frac{360^\circ}{4} = 90^\circ$, hình tam giác đều là $\frac{360^\circ}{3} = 120^\circ$).

3. Thiết bị và học liệu thực hành

Một bộ đồ dùng thực hành cho nhóm 4–5 học sinh gồm:

STT

Thiết bị / Vật tư

Quy cách & Tính năng

Số lượng

1

Robot giáo dục lập trình Makeblock mBot2

Bo mạch CyberPi, động cơ mã hóa Encoder Motor, cảm biến Quad RGB

01 bộ

2

Bút dạ bảng & Giá gá bút vẽ

Bút lông ngòi to gá vào đuôi robot để vẽ vệt quỹ đạo lên giấy

01 chiếc

3

Giấy A0 hoặc Sa hình sàn nhà

Giấy trắng khổ lớn cố định trên sàn phẳng

02 tờ

4

Thước kẻ, thước đo góc 360 độ

Dùng đo kiểm tra độ dài cạnh và góc quay thực tế của robot

01 bộ

5

Máy tính bảng / Laptop

Cài đặt sẵn phần mềm lập trình mBlock 5 (hỗ trợ tiếng Việt)

01 máy


4. Tiến trình tổ chức hoạt động dạy học (Thời lượng: 45–90 phút)

Hoạt động 1: Đặt vấn đề và giao nhiệm vụ (10 phút)

  • Giáo viên trình chiếu video robot tự hành di chuyển dọn dẹp hoặc tuần tra an ninh theo các lộ trình hình học khép kín.
  • Đặt câu hỏi khởi động: "Làm thế nào để robot xuất phát từ một điểm, đi hết 4 cạnh của một hình vuông có kích thước 30cm x 30cm rồi quay trở lại đúng vị trí ban đầu với hướng nhìn ban đầu?"
  • Giao nhiệm vụ cho các nhóm: Viết thuật toán và nạp code cho robot mBot2 chạy thử trên sàn lớp học.

Hoạt động 2: Phân tích hình học và mô tả thuật toán (15 phút)

  • Học sinh thảo luận nhóm, phân tích chuyển động của robot khi đi hết một hình vuông:
  • Bước 1: Đi thẳng một đoạn $S = 30\text{ cm}$.
  • Bước 2: Quay sang phải một góc $90^\circ$.
  • Bước 3: Lặp lại hai hành động trên 4 lần liên tiếp.
  • Giáo viên lưu ý học sinh: Góc quay của thân xe chính là góc ngoài của đỉnh đa giác, không phải góc trong.

Hoạt động 3: Lập trình từ tuần tự đến vòng lặp (25 phút)

  • Bước 1 (Lập trình tuần tự): Học sinh kéo thả liên tiếp 8 khối lệnh (4 lệnh đi thẳng + 4 lệnh quay phải).
  • Bước 2 (Tối ưu hóa bằng vòng lặp):
  • Học sinh nhận thấy sự lặp lại đơn điệu của nhóm lệnh Đi thẳng và Quay phải.
  • Sử dụng khối lệnh điều khiển: Lặp lại [4] lần -> Bên trong chứa 1 lệnh Đi thẳng [30] cm và 1 lệnh Quay phải [90] độ.
  • Chương trình được rút gọn từ 8 khối lệnh xuống còn 3 khối lệnh trực quan, trong sáng.

Hoạt động 4: Thực nghiệm sàn phẳng, đo đạc sai số và gỡ lỗi (25 phút)

  • Nhóm nạp chương trình qua Bluetooth xuống bo mạch CyberPi.
  • Đặt robot lên giấy A0, bấm nút chạy và dùng bút dạ vẽ quỹ đạo chuyển động thực tế.
  • Phát hiện lỗi sai số cơ học: Do ma sát sàn hoặc bánh xe trượt nhẹ, robot có thể quay chưa đủ $90^\circ$ hoặc đi lệch hướng.
  • Nhờ động cơ quang học Encoder Motor của mBot2, học sinh có thể lập trình tinh chỉnh chính xác tốc độ vòng quay (RPM) hoặc bù trừ góc quay từng độ để hình vuông vẽ ra khép kín hoàn hảo.

Hoạt động 5: Thử thách mở rộng đa giác đều (15 phút)

  • Giáo viên nâng độ khó: "Hãy lập trình cho robot đi theo hình tam giác đều hoặc hình ngũ giác đều (5 cạnh)?"
  • Học sinh áp dụng công thức: Ngũ giác đều quay một góc $\frac{360^\circ}{5} = 72^\circ$, lục giác đều quay $\frac{360^\circ}{6} = 60^\circ$.
  • Từng nhóm biểu diễn sản phẩm và thuyết minh cách nhóm tìm ra góc quay toán học.

5. Tiêu chí đánh giá bài học

  • Độ chính xác thuật toán: Sử dụng đúng vòng lặp Lặp lại N lần, chương trình ngắn gọn, logic (40%).
  • Chất lượng chuyển động thực tế: Robot đi đúng kích thước cạnh, quỹ đạo khép kín về điểm xuất phát (40%).
  • Kỹ năng làm việc nhóm và giải thích: Trình bày rõ nguyên lý toán học về góc quay và chia sẻ kinh nghiệm xử lý sai số cơ học (20%).

Thiết bị

Thiết bị dùng trong bài

Tất cả thiết bị

Giải pháp

Giải pháp liên quan

Tất cả giải pháp
Học sinh THCS lắp ráp và lập trình xe robot trên bàn học trong phòng STEM, giáo viên hướng dẫn

Tiểu học, THCS, THPT

Không gian STEM, Robotics và AI theo Thông tư 86

Không gian giáo dục STEM dùng chung cho nhiều môn, trang bị theo lộ trình ba mức từ danh mục khung của Thông tư 86/2026/TT-BGDĐT, không bắt buộc phải có phòng riêng.

Góc STEM
Bài cùng môn, cùng lớp

Vào Góc STEM
Học sinh THPT lớp 12 thực hành lập trình tay máy robot AI thị giác 3D phân loại vật thể trong phòng thực hành Tin học Công nghệ

Ý tưởng bài học · Tin học · Lớp 12

Dự án STEM: Cánh tay robot phân loại sản phẩm bằng thị giác máy tính AI (Tin học 12 - Công nghệ 12)

Kế hoạch bài dạy STEM liên môn Tin học 12 và Công nghệ 12: học sinh ứng dụng thuật toán thị giác máy tính OpenCV, mô hình AI nhận diện vật thể và lập trình điều khiển tay máy robot đa bậc tự do DOFBOT Ultra phân loại sản phẩm tự động theo danh mục khung Thông tư 86/2026/TT-BGDĐT.

Cần thiết bị để dạy bài này?

Cho chúng tôi biết số nhóm học sinh và thiết bị trường đã có để được tư vấn phần còn thiếu.

ZaloGọi ngay